


把人员、设备与任务组织起来
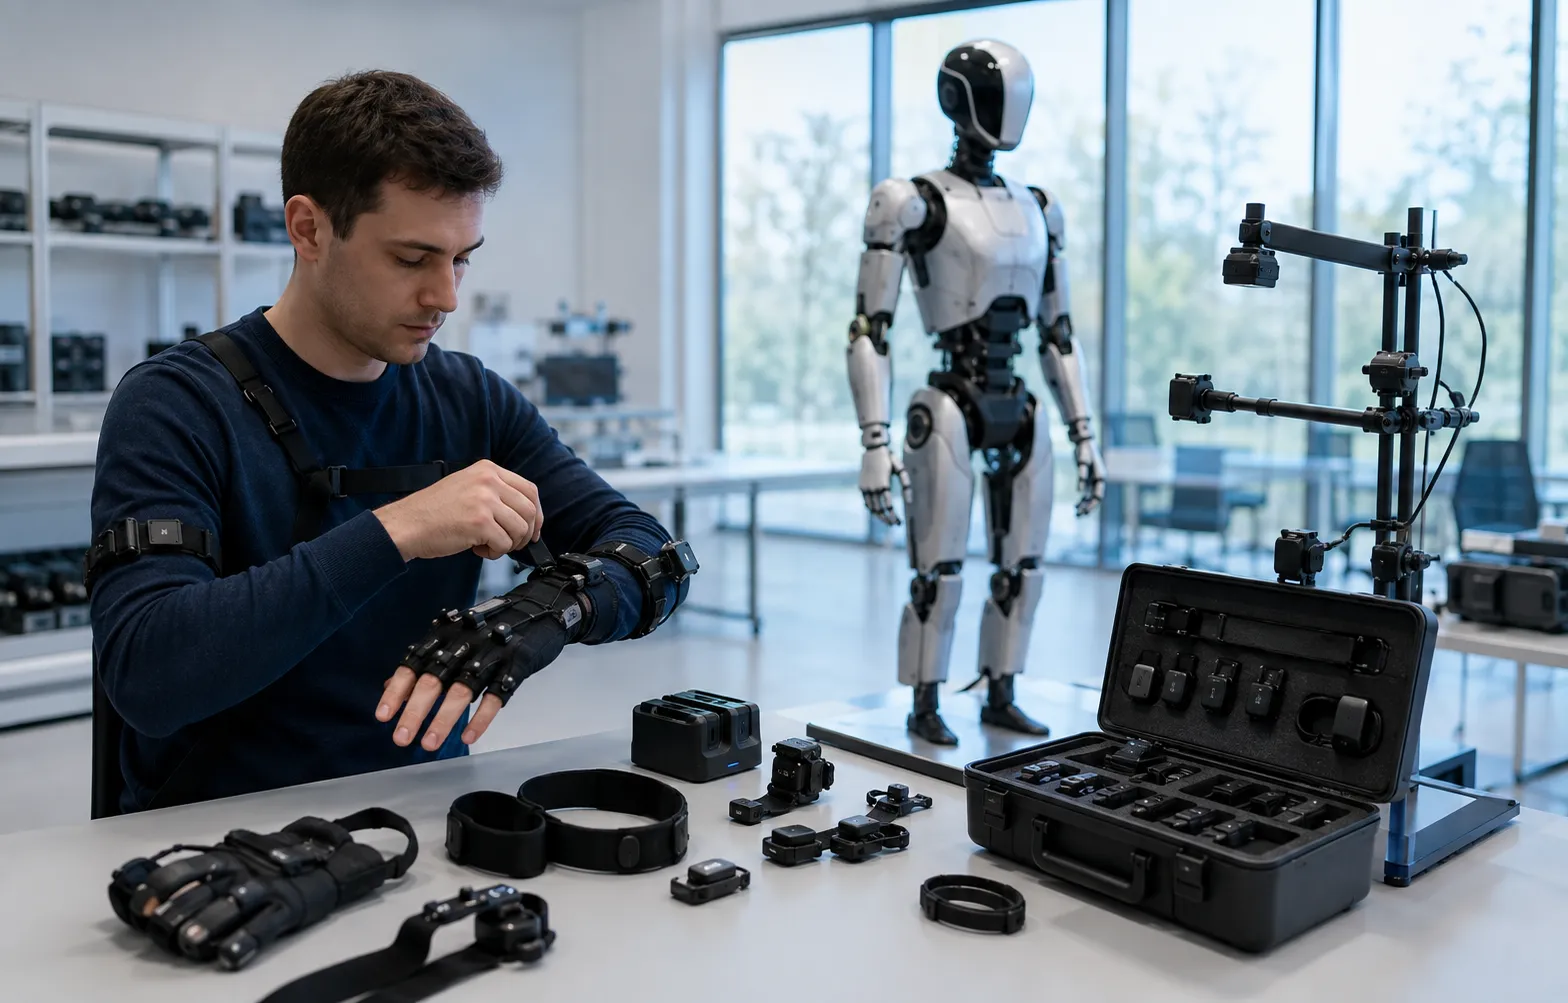
采集与数据管理中枢统一管理人员、动作采集设备、机器人和任务要求,让每一次现场采集都有明确的目标、过程与交付标准。
- 设备、人员与任务统一管理
- 采集目标与交付要求统一配置
- 任务状态与现场过程持续追踪
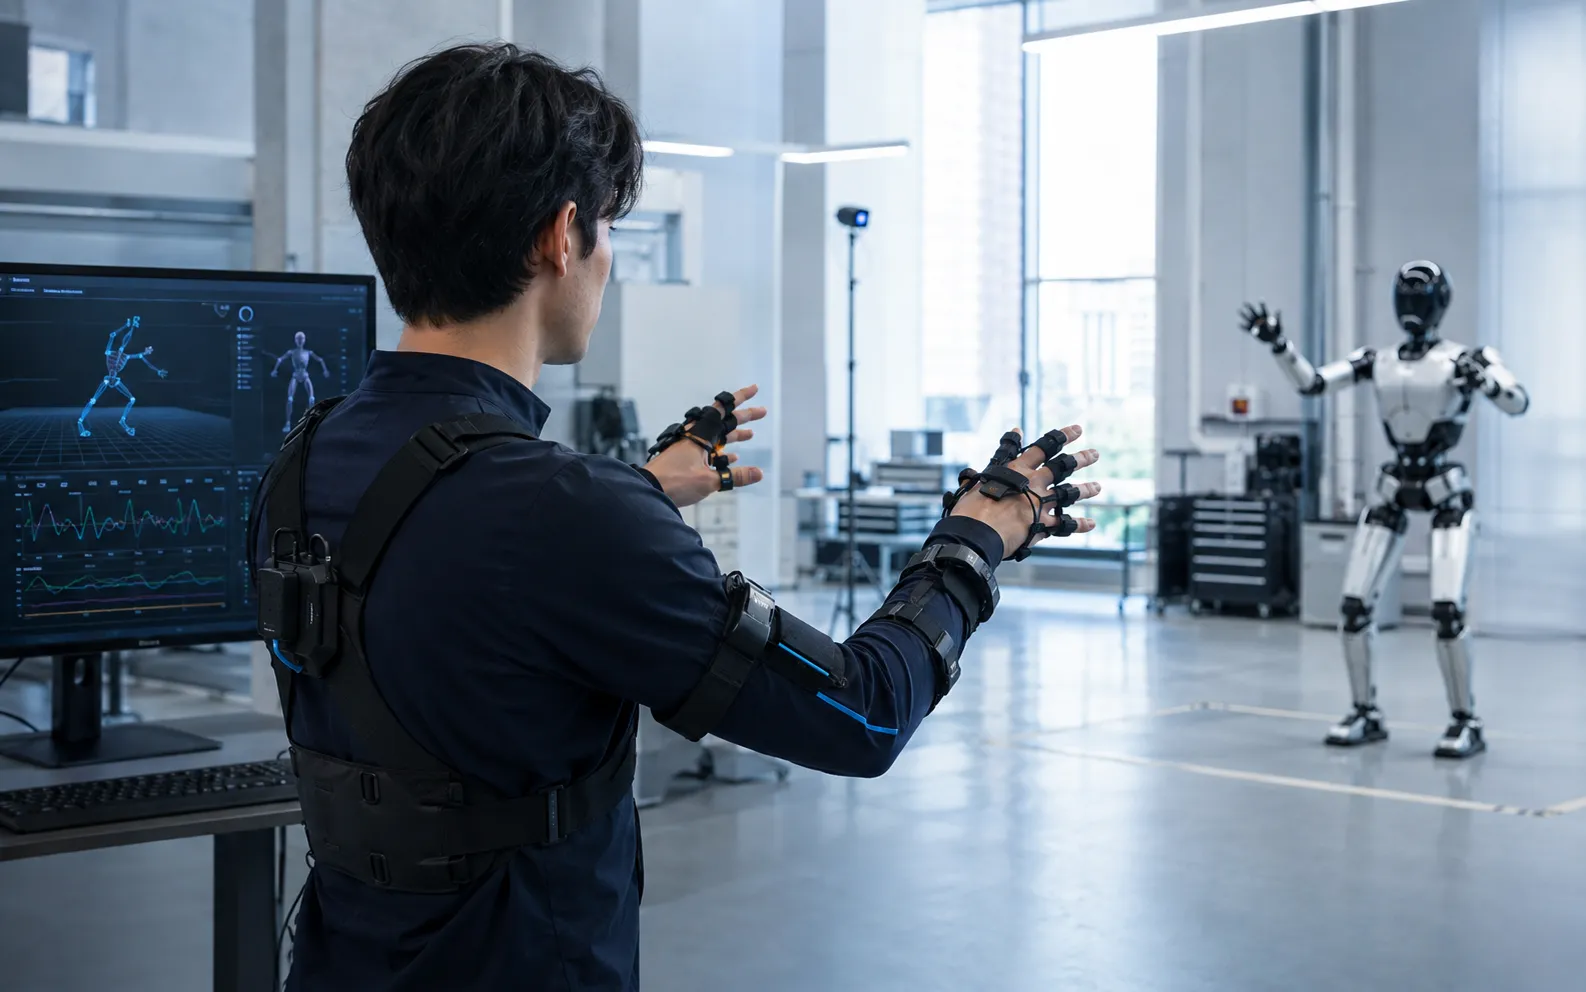
先建立统一的任务与数据管理方式,再让遥操作终端连接不同机器人,最终把真实操作过程转化为可交付的数据。
全部工作流故事按顺序呈现。宽屏下可使用上一段和下一段按钮切换当前故事。
采集与数据管理中枢统一管理人员、动作采集设备、机器人和任务要求,让每一次现场采集都有明确的目标、过程与交付标准。
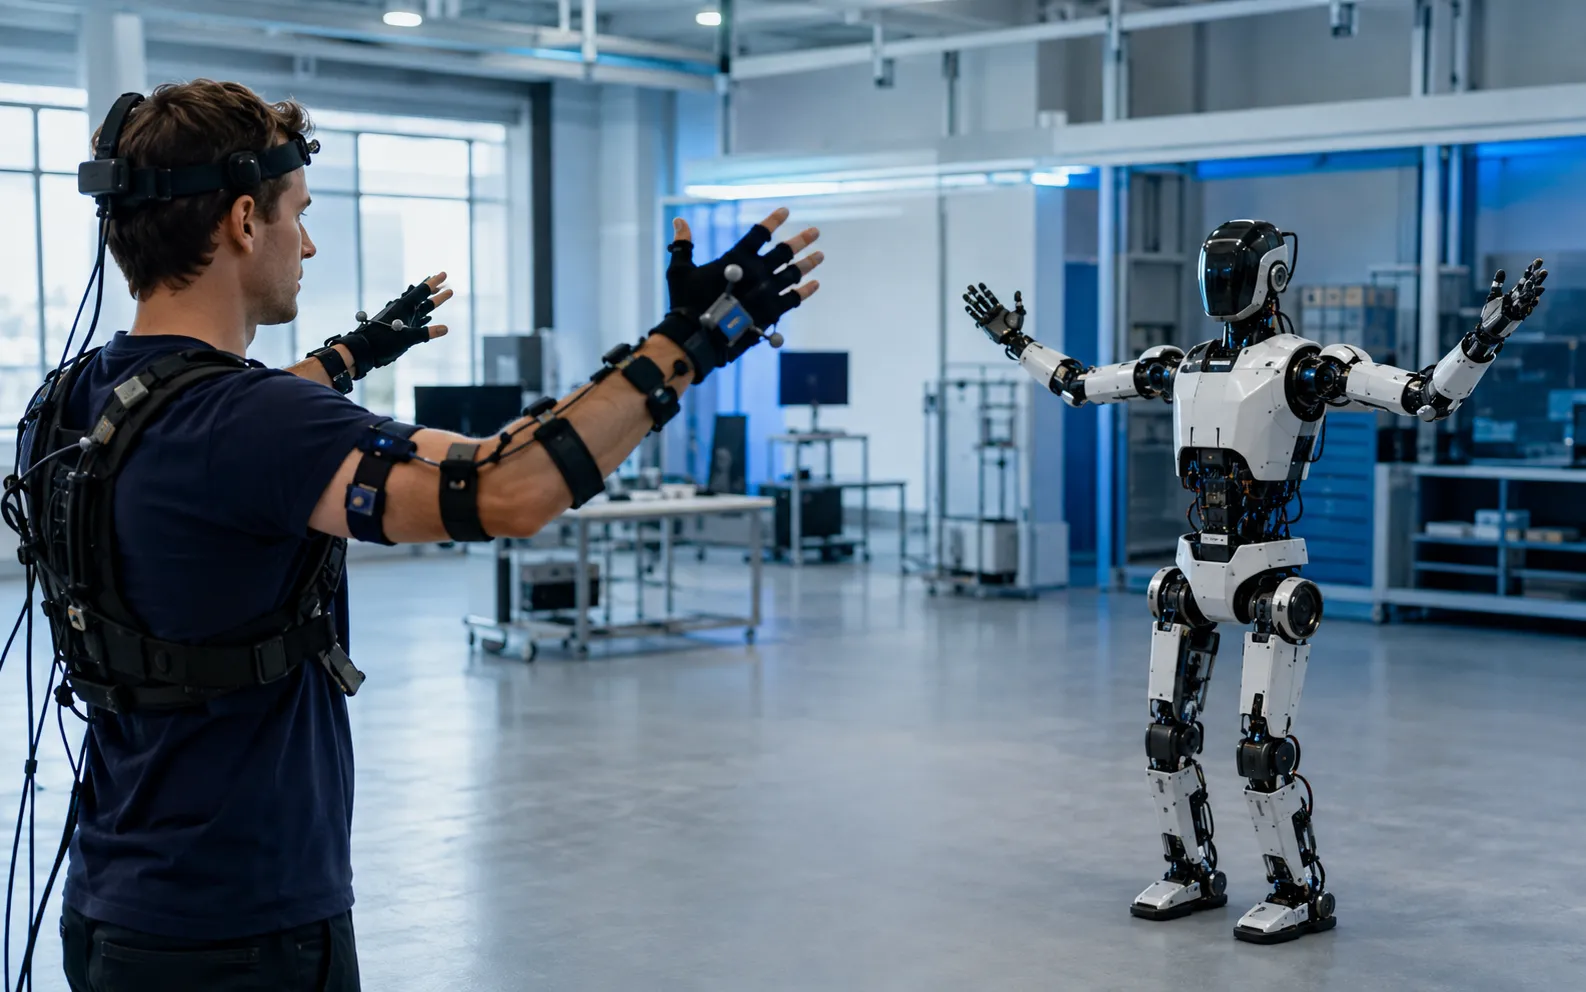
机器人遥操作终端面向不同机器人本体和控制接口进行适配,将穿戴硬件采集的动作映射为机器人控制指令,并同步回传视频、状态和任务事件。
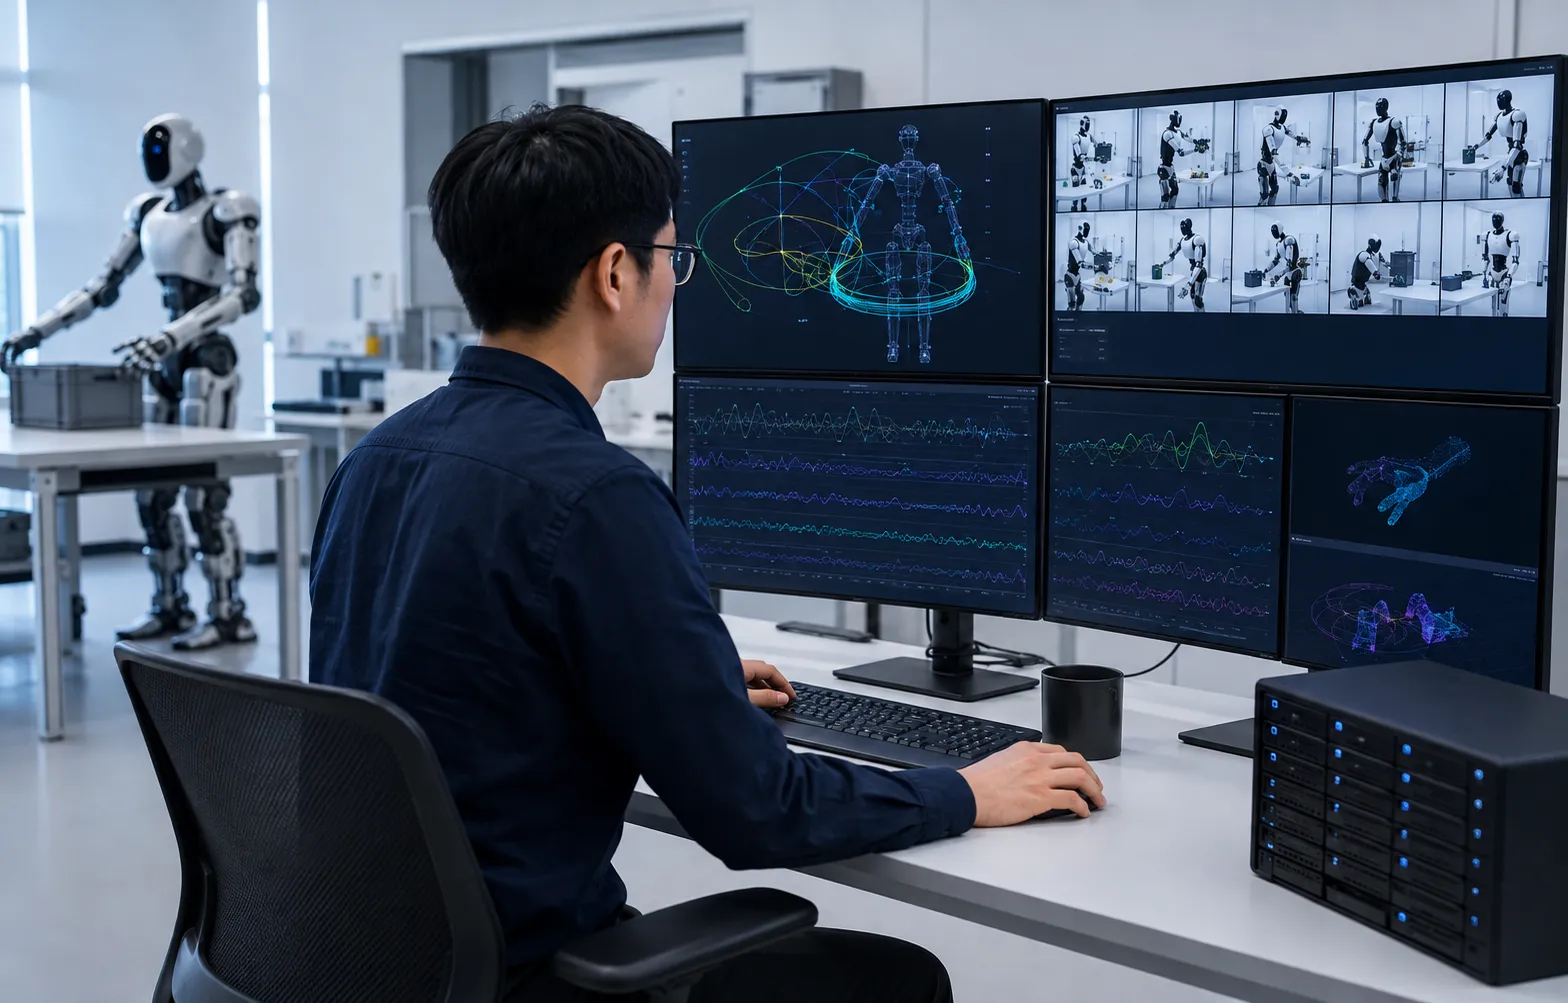
动作、机器人状态、现场视频与任务事件在同一任务链路中同步记录,经过质量检查和版本管理后,形成可追溯、可复用、可标准交付的数据资产。
Qnbot Data Workflow
穿戴硬件采集手部与上肢动作
遥操作终端完成控制接口与动作映射
同步控制机器人并回传视频与状态
记录动作、状态、视频和任务事件
完成质量检查、版本管理与数据交付
围绕不同机器人本体和控制接口配置对应终端,减少项目中的重复适配工作。
统一管理操作者、设备、机器人和任务过程,让现场信息保持同步。
将每次真实操作沉淀为可检查、可追溯、可版本化的数据资产。