四大核心能力
还原上肢真实运动能力
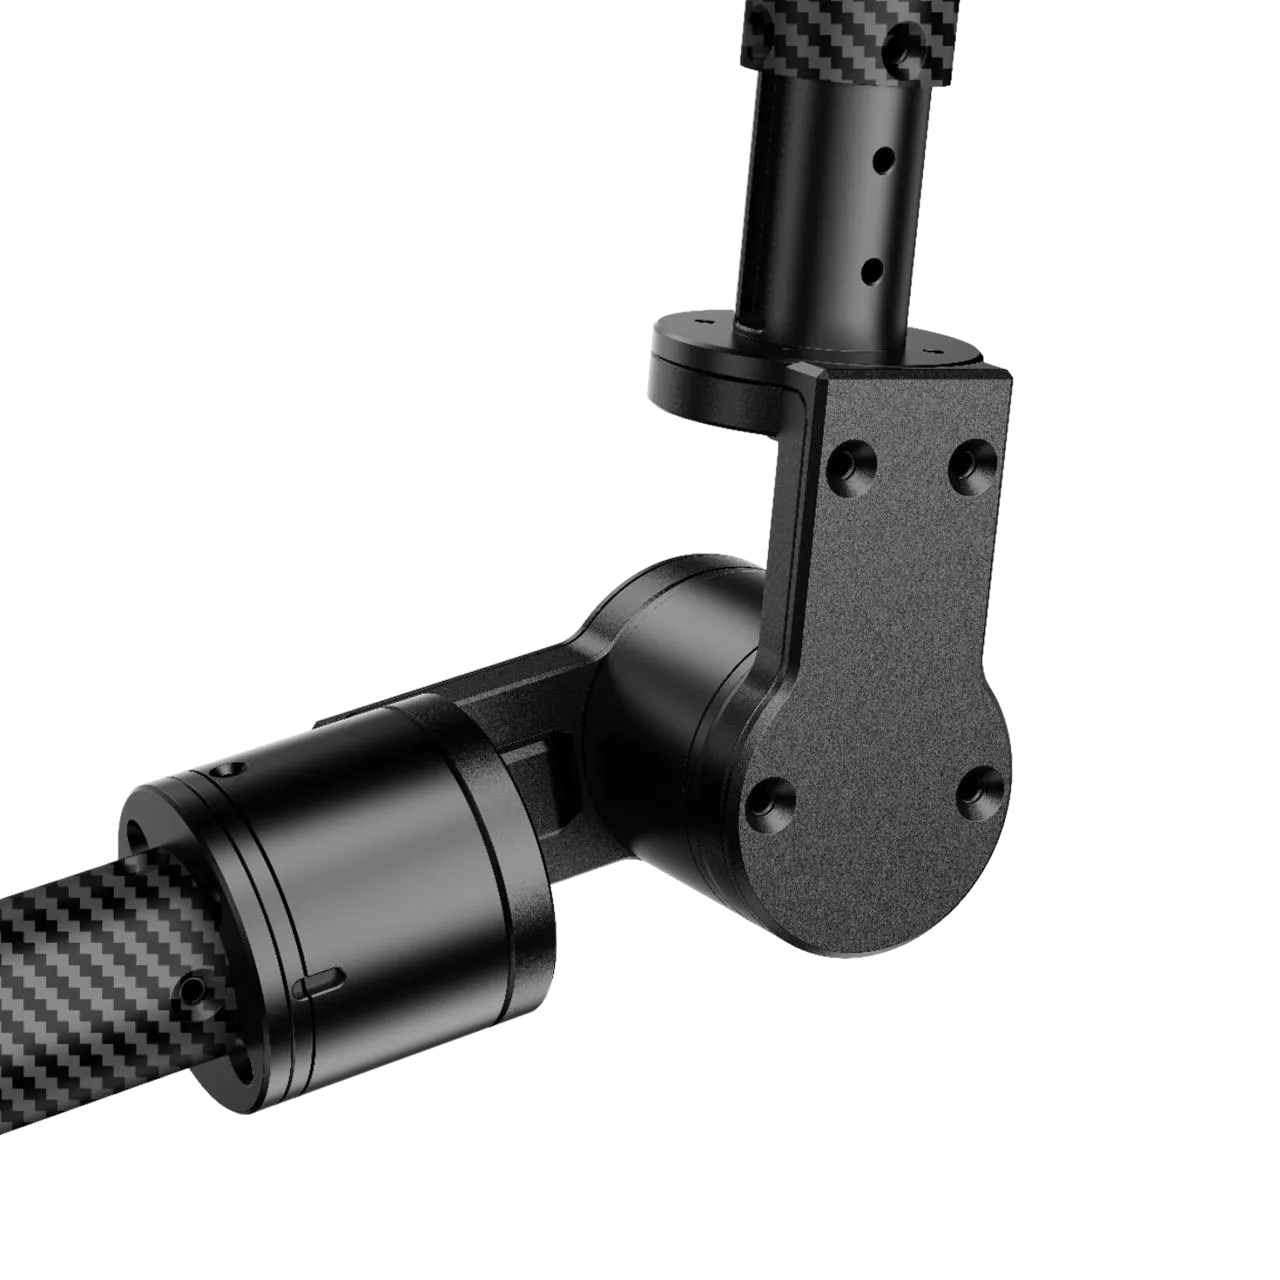
高精度高速关节采集
- 14 bit
- 姿态分辨率
- 1000Hz
- 采样频率
- 毫秒级
- 人机映射
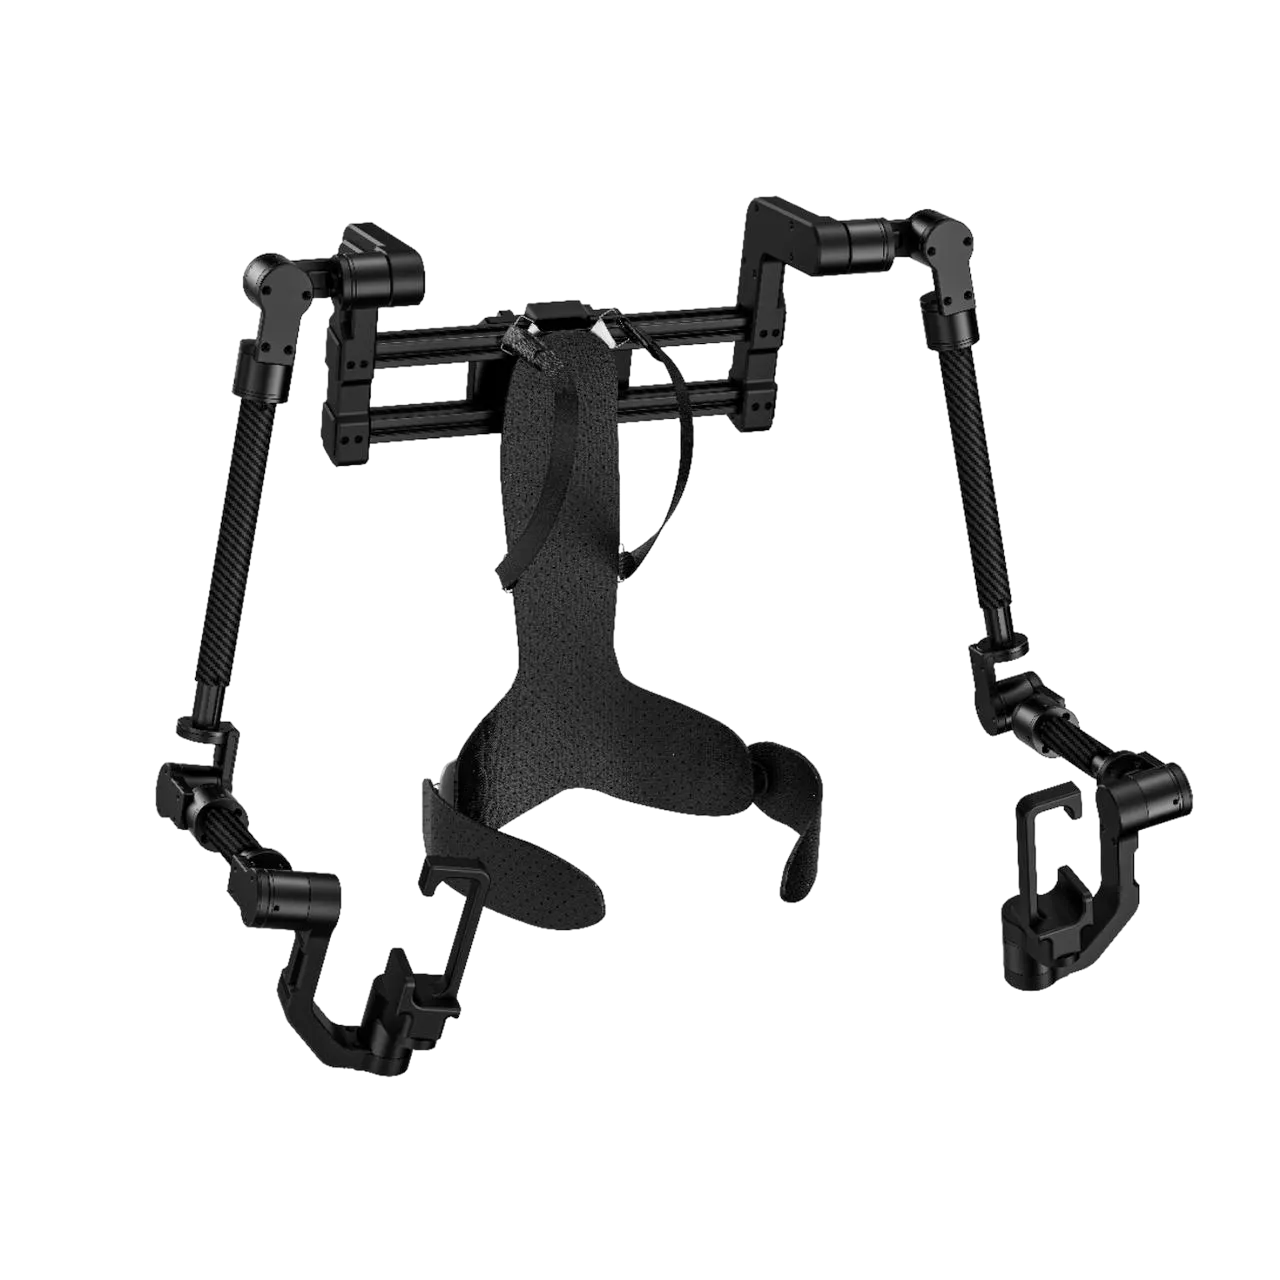
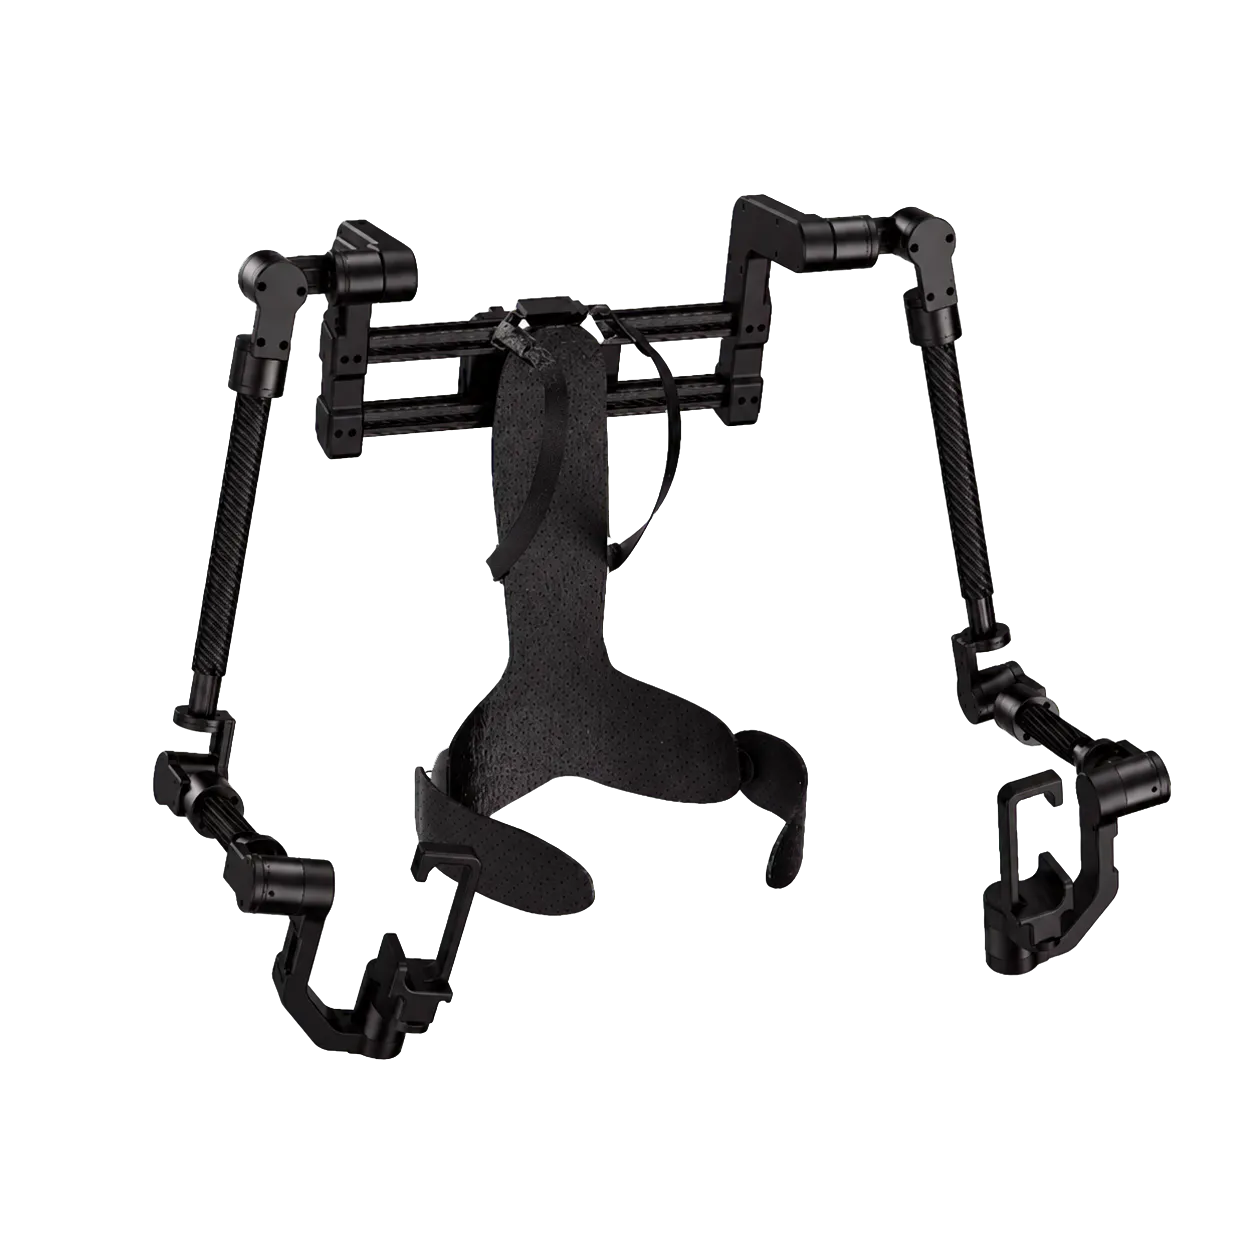
14 自由关节双臂构型
- 每臂 7
- 姿态分辨率
- 碳纤维
- 可伸缩连杆
- 仿人构型
- 动作范围
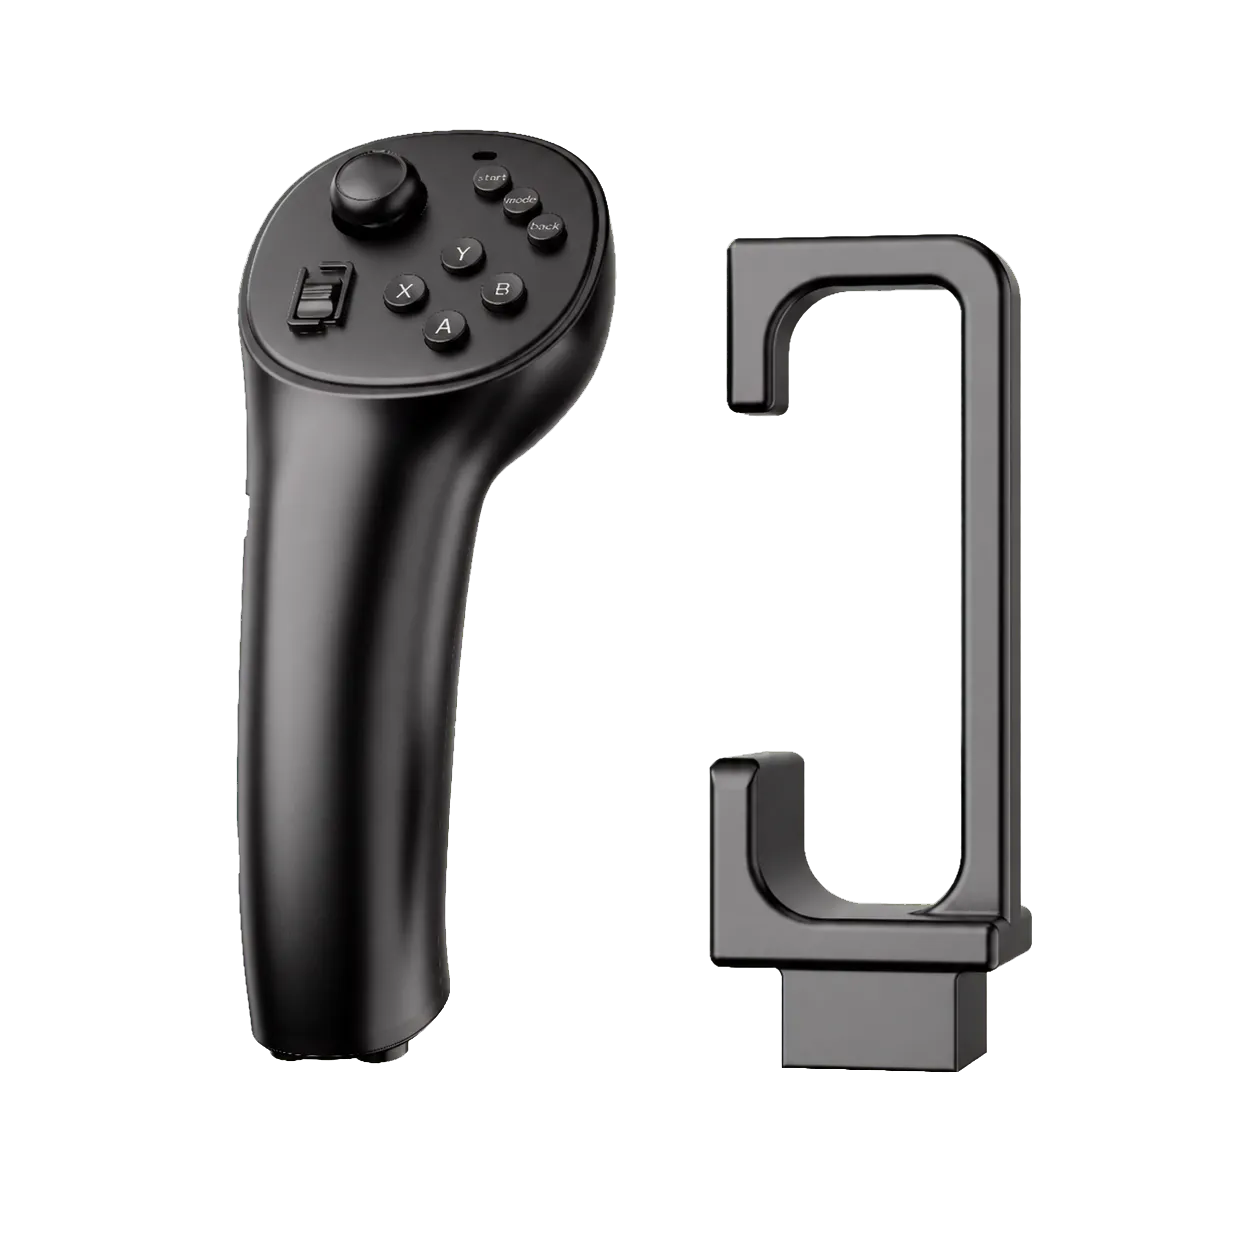
多功能交互手柄系统
- TMR
- 磁阻双轴摇杆
- 500Hz
- 有效输入速率
- 可编程
- 自定义按键
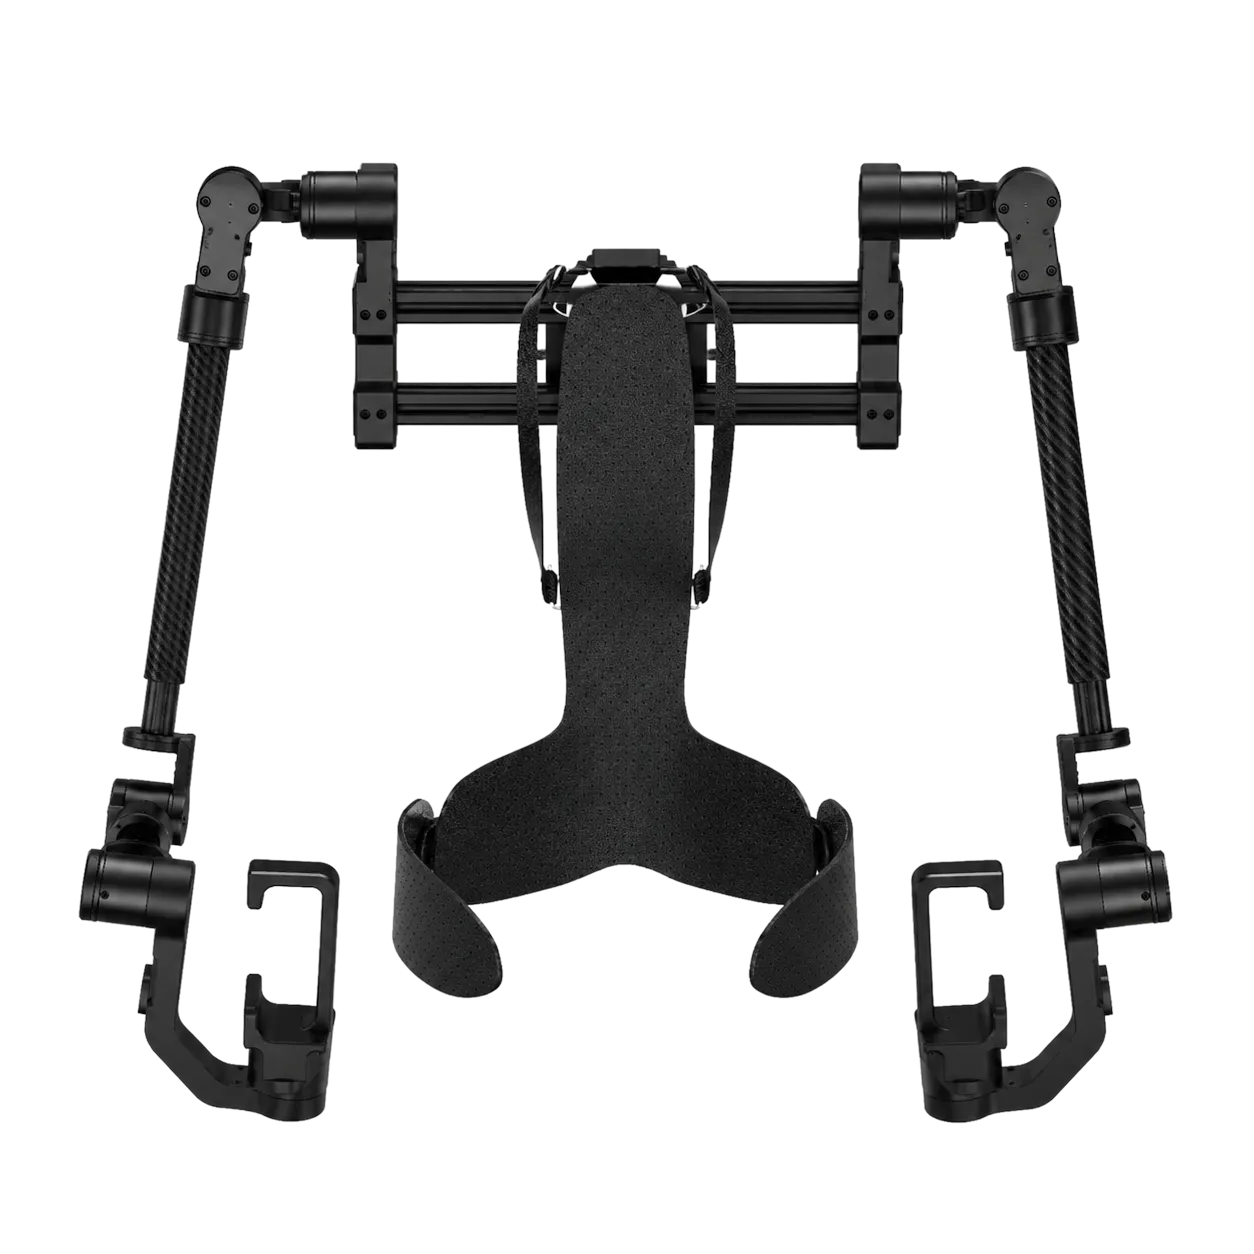
轻量化可调节机械结构
- 2.6kg
- 单机典型质量
- 人体工学
- 背负系统
- 云台
- 手腕结构
高精度外骨骼,实现所见即所为操控
凭借高频、高精度、高稳定性,支持精细作业、远程操控、动作模仿与数据采集;实现所见即所为的自然控制,赋能机器人示教与人机协作训练。
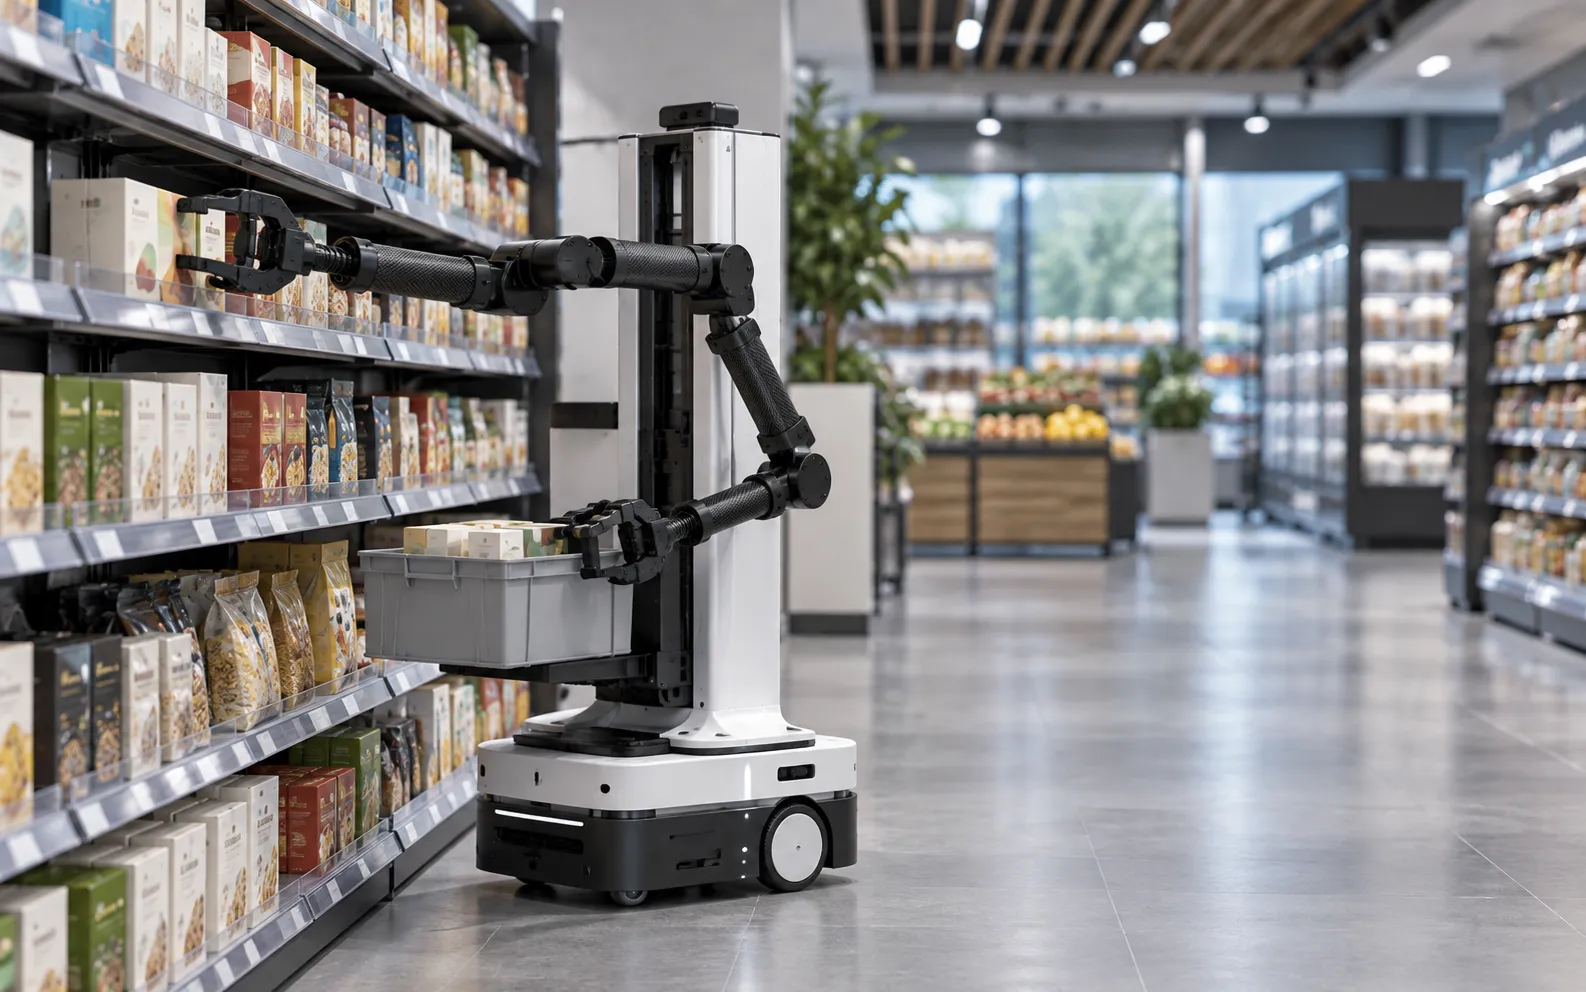
商超场景 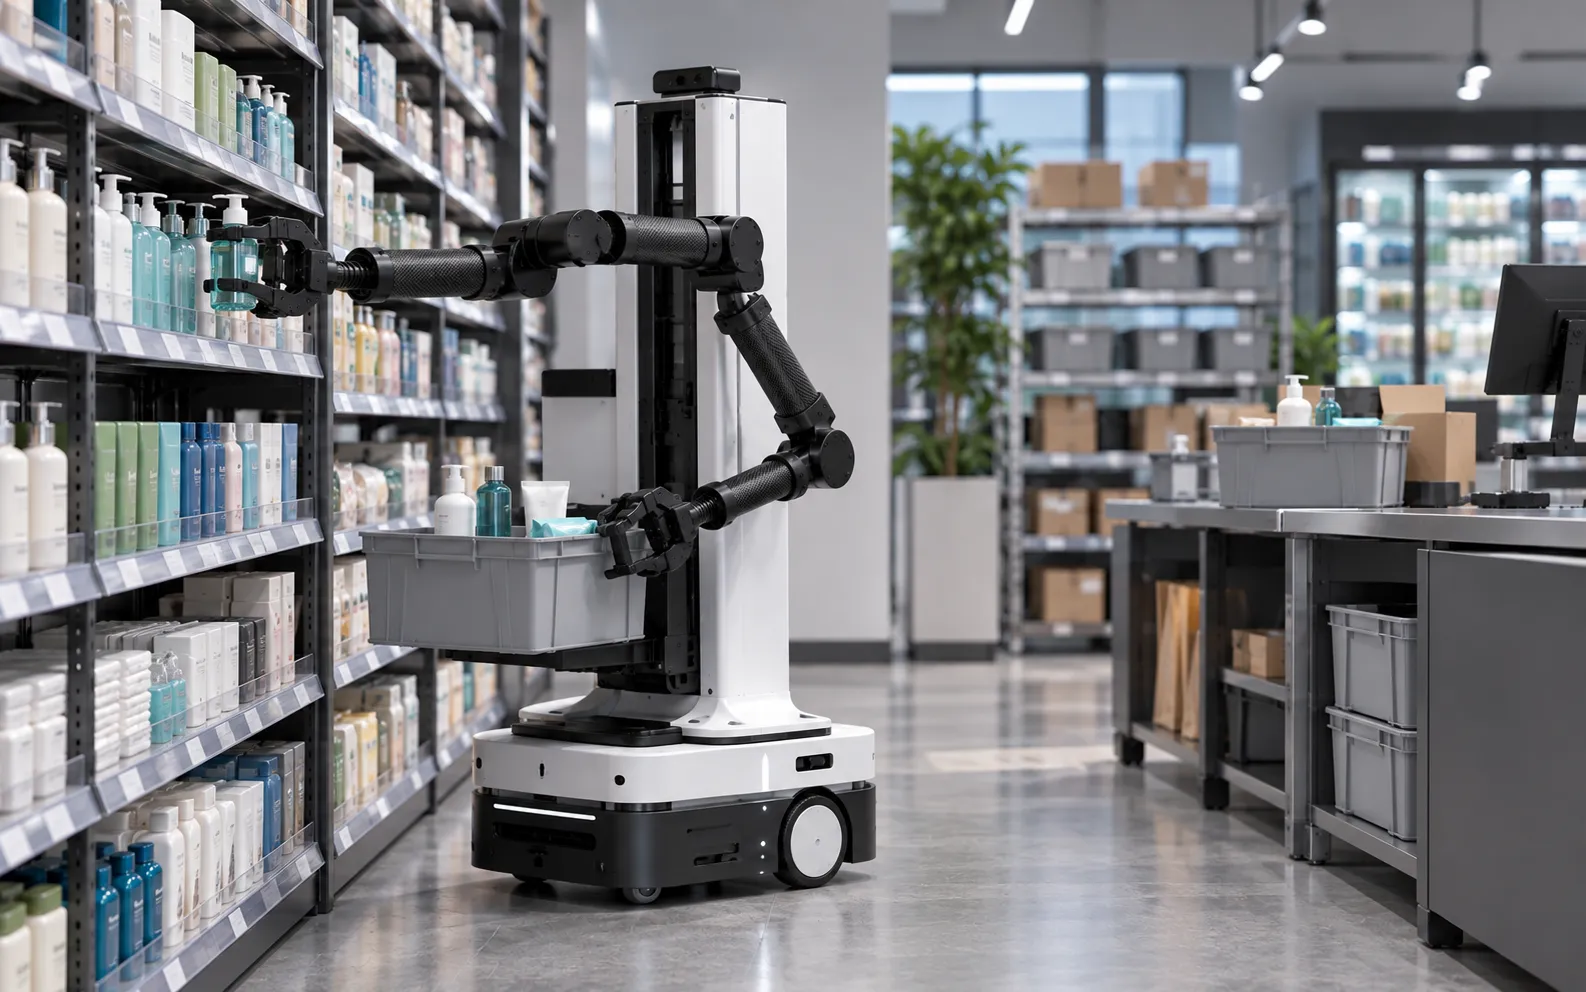
即时零售 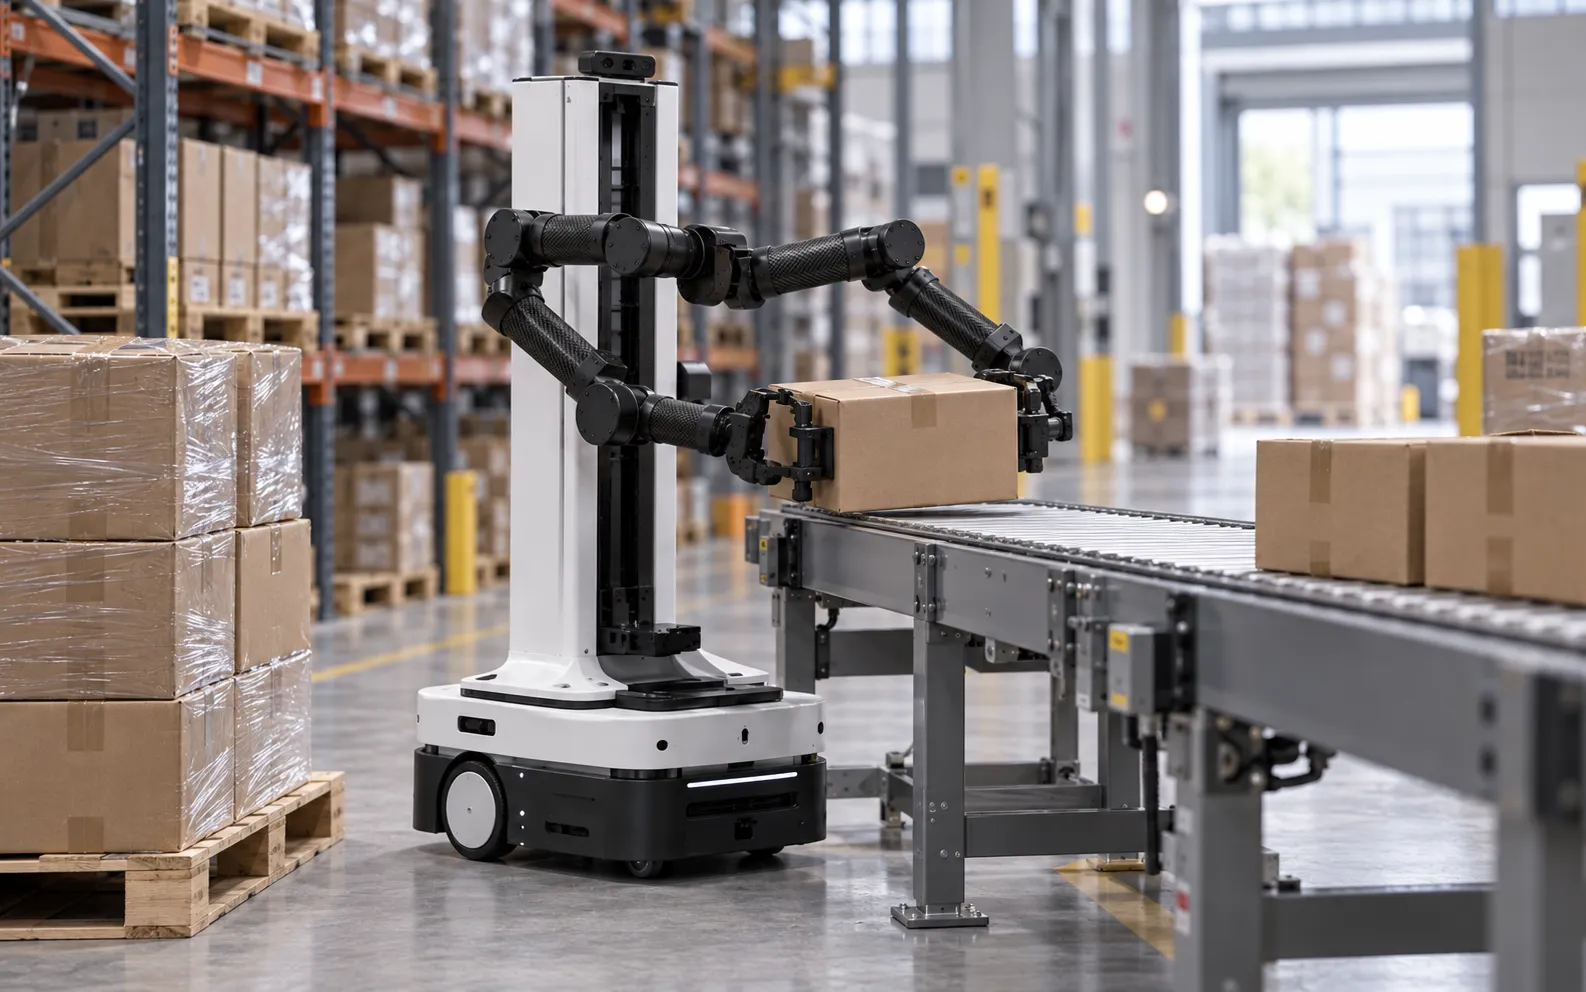
物流仓储 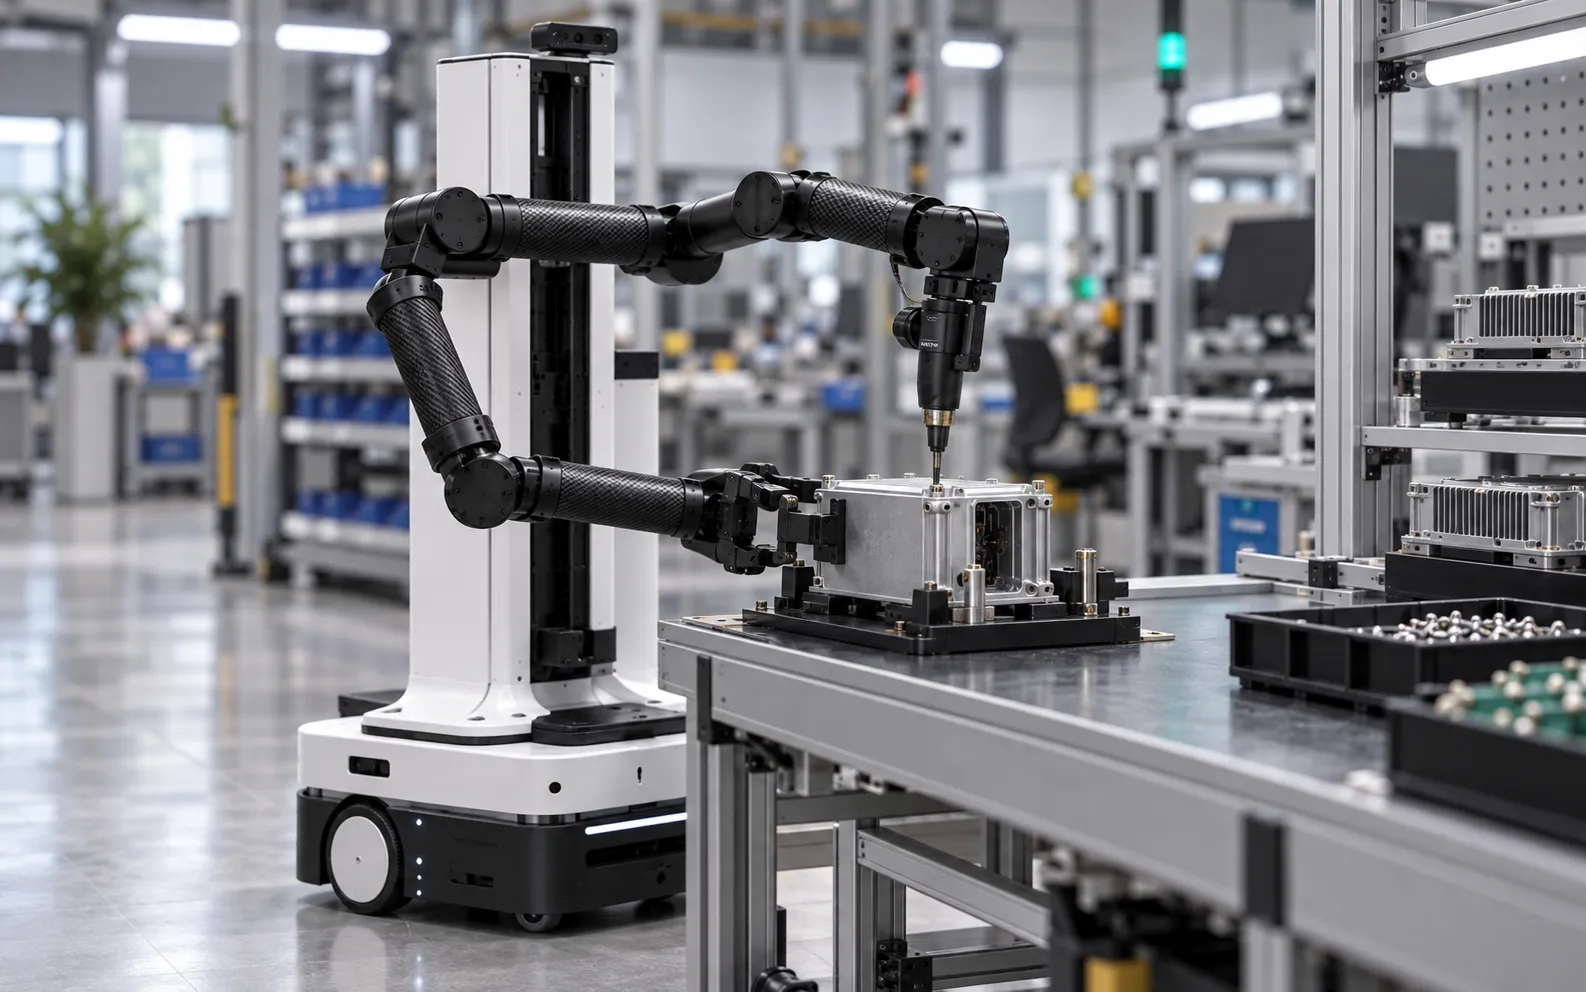
工业装配 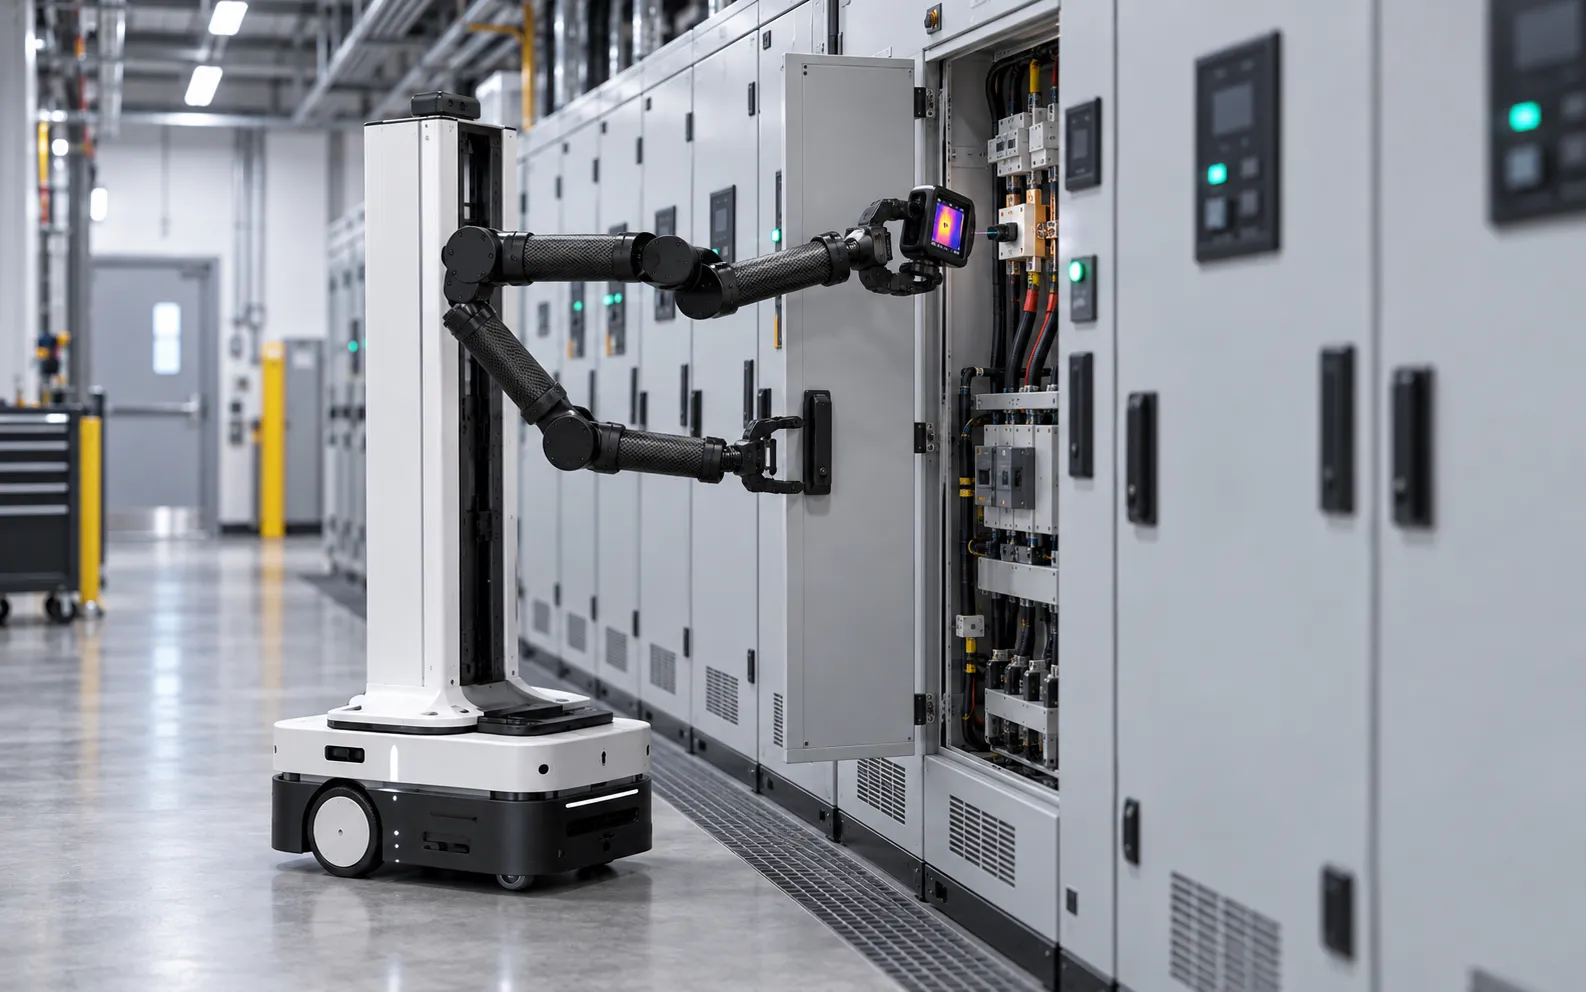
日常巡检 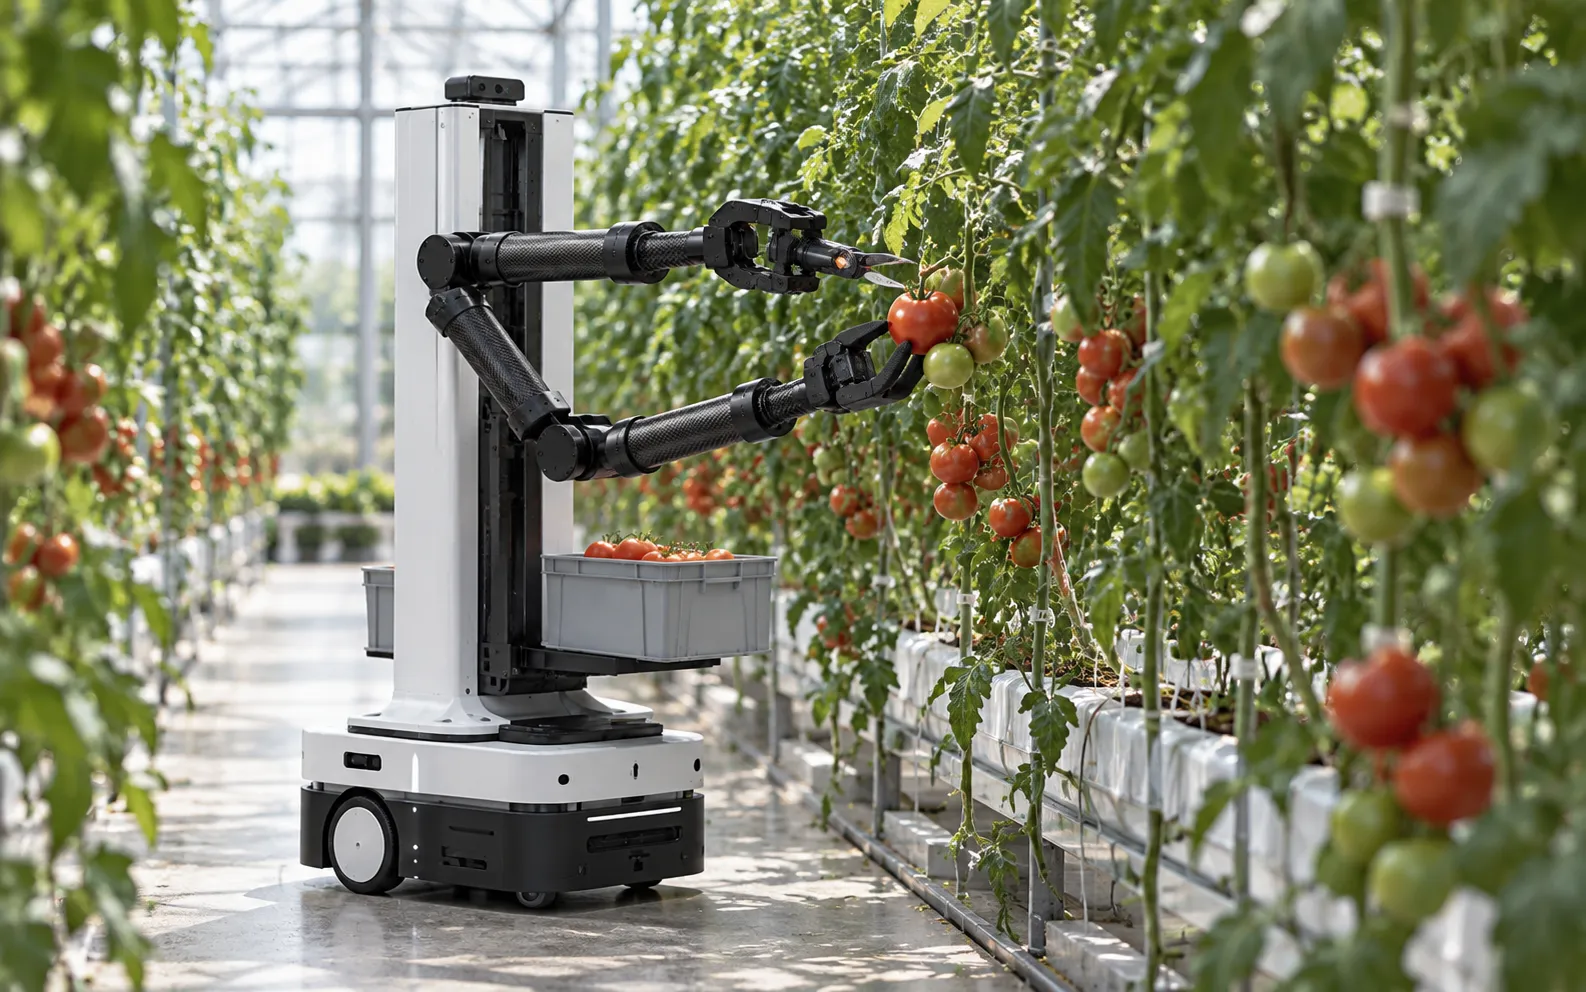
农业场景 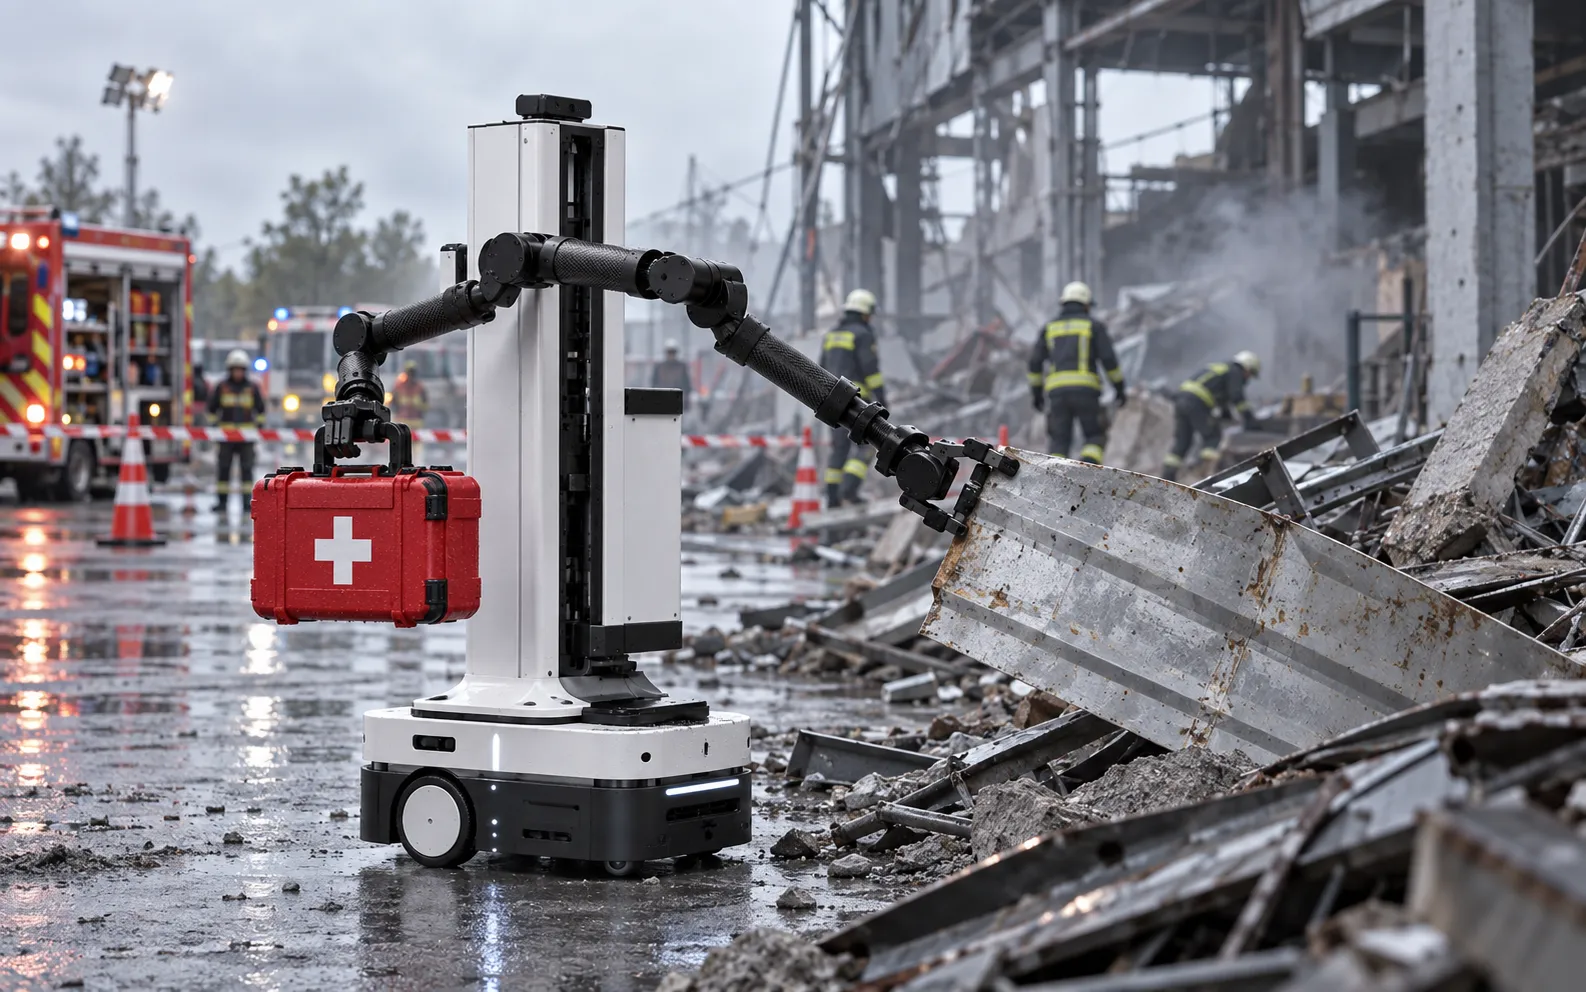
紧急救援 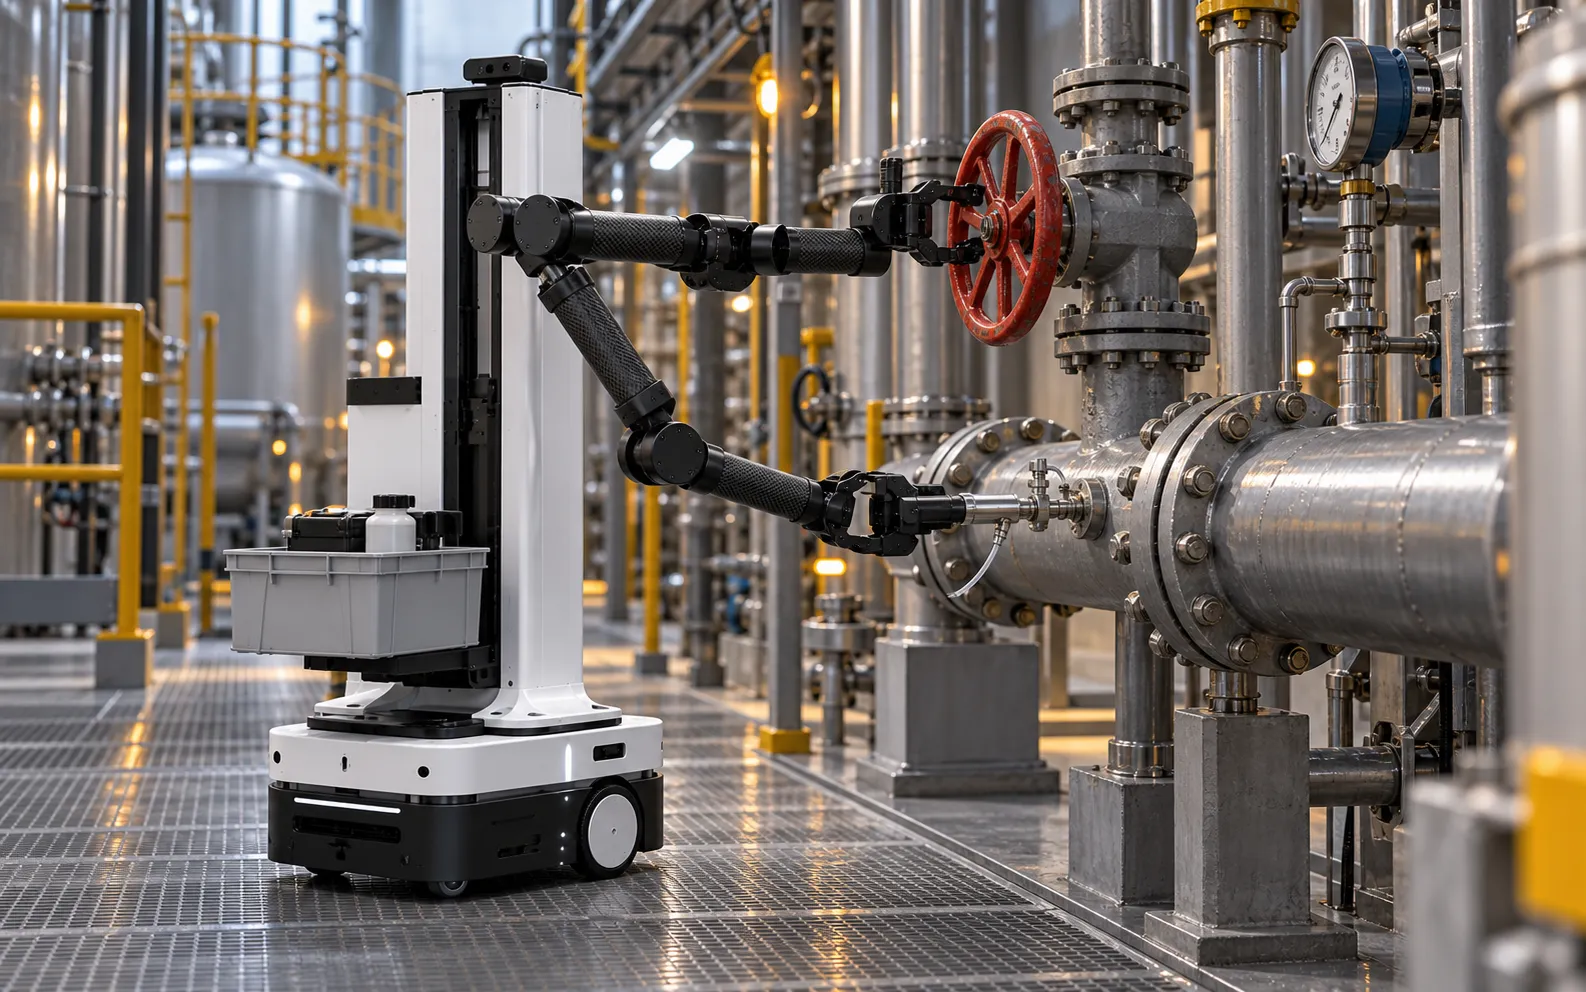
危险作业 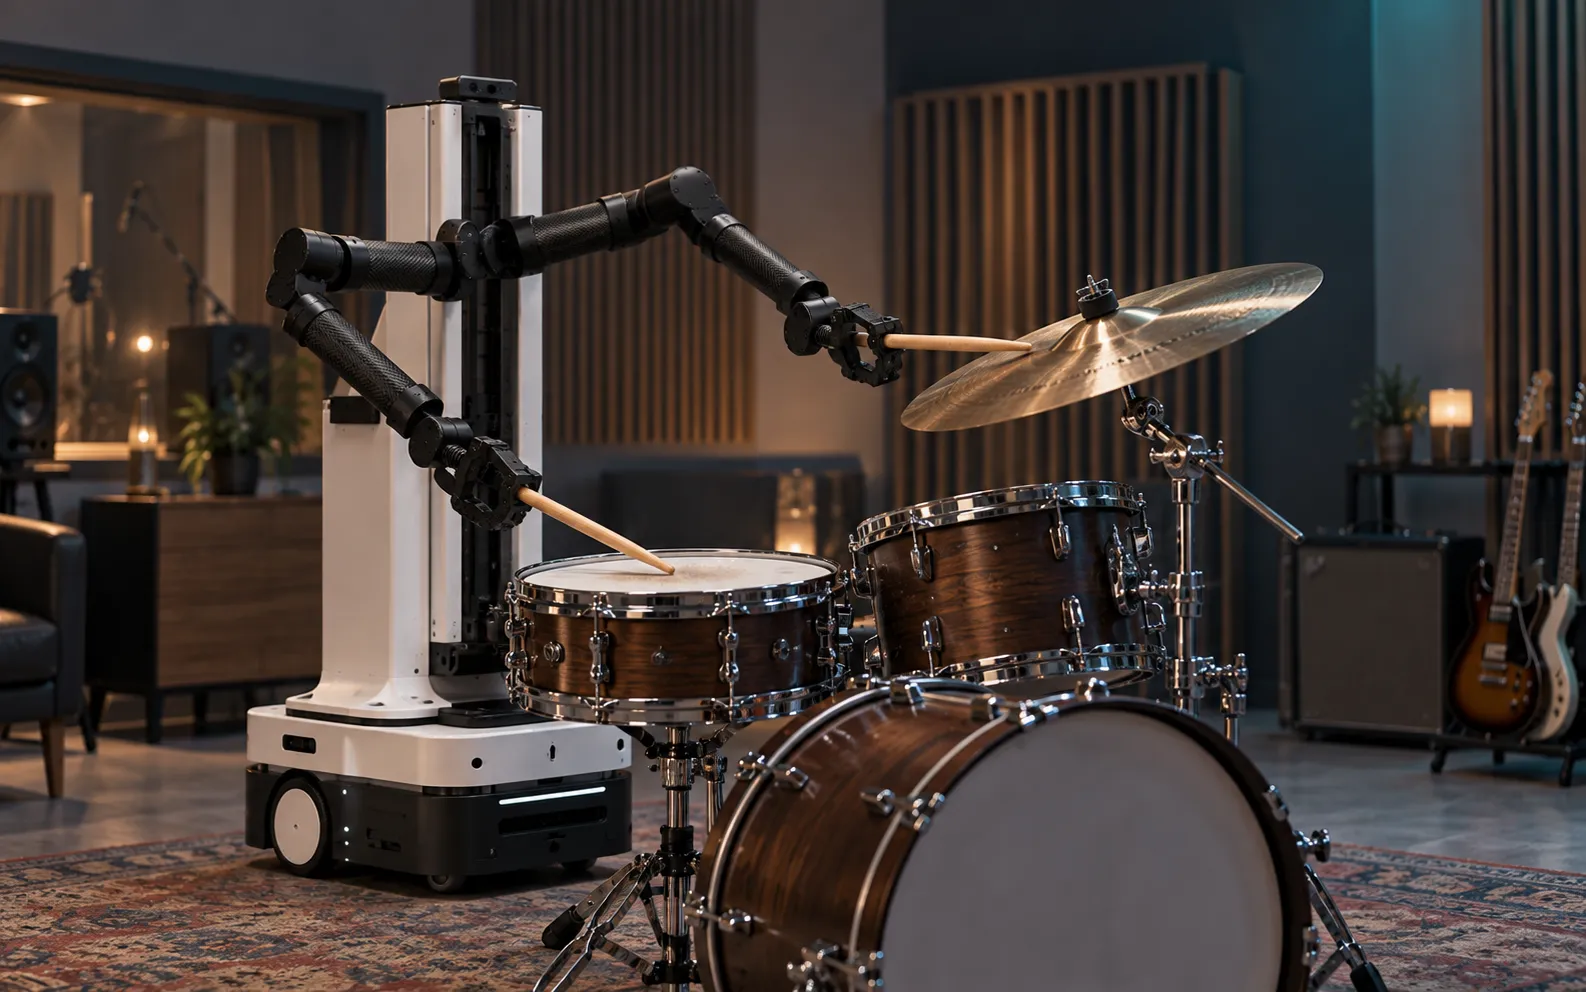
艺术创作
完整技术规格
为专业选型提供可靠依据
本体与结构
- 背部固定
- 平行肩支架 + 人体工学背负佩戴系统
- 供电接口
- Type-C PD 5V
- 数据接口
- Type-C
- 接入能力
- 多平台姿态映射与同构控制
- 构型支持
- 仿人构型
- 关节质量
- 约60g
- 单机典型质量
- 2.6kg(不含背负装置)
- 关节配置
- 14 个自由关节(每臂 7 个)
- 手柄数量
- × 2
- 模拟通道
- 触觉振动反馈扳机、TMR 磁阻双轴遥杆
- 数字通道
- 遥杆按压状态、自定义按键 ×9、开关
- 背部/外部传感器(选配)
- IMU惯性传感器
性能与采样
- 关节数据精度
- 14 bit
- 关节数据理论最大速率
- 1000Hz
- 数据输出速率
- 200Hz/500Hz
- 摇杆 / 扳机最大有效速率
- 200Hz(滤波后)
- 机械限位配置
- J1,J2,J3,J5:300° ;J4,J6,J7:180°
- 连杆配置
- 碳纤维可伸缩调节连杆
标准配置与可选配件
交付内容清晰可查